🧠 脑电多模态 · ODM 定制服务
多目视觉 + 脑电多模态数据采集 ODM 服务
面向脑机接口(BCI)研究与具身智能感知融合场景,提供6 目额头视觉 + 1024 通道脑电波多模态数据同步采集终端定制服务:视觉与脑电通道硬件级同步采样,从硬件设计、系统固件到 SDK 数据检视全链路交付。
- 6 目额头视觉:2K RGB ×2 + 720p 灰度 ×4,全局快门,头部多视角覆盖操作区域
- 1024 通道脑电波:高密度脑电采集,与视觉画面同帧打戳
- 脑电 ↔ 视觉硬同步:脑电通道与视觉通道硬件级同步采样
- 同步误差 <50μs:多通道时间对齐精度优于 50 微秒
- SDK 多通道数据检视:视觉流与脑电波形同步检视,支持离线回放与实时预览
- ODM 交付:硬件生产资料 / 固件 / 结构 / SDK / 标定 SOP,可长期定制
🧬 多模态硬同步采集架构 · 同步误差 <50μs
视觉子系统 · 额头 6 目
2K RGB ×2 + 720p 灰度 ×4 · 全局快门
脑电子系统 · 1024 通道
高密度脑电波 · 多通道同步采样
⏱ 硬件级同步 · 脑电通道 ↔ 视觉通道 <50μs
EGO 多模态同步中枢
统一触发打戳 · 视觉 + 脑电 + IMU 时间对齐
▼
📊 SDK · 多通道数据检视
视觉流 + 脑电波形同步预览 / 回放 · 多通道时序检视
6 目
额头视觉采集
2K RGB ×2 + 720p 灰度 ×4,全局快门头部视角
1024
通道脑电波
高密度脑电采集,与视觉同帧时间戳
<50μs
硬同步误差
脑电通道与视觉通道硬件级同步采样
SDK
多通道数据检视
视觉流 + 脑电波形同步预览、离线回放
🧬 Ego-NeuroLoop:从多模态采集到可训练具身智能数据
从低成本多模态采集(NeuroMatrix),到闭环配对映射(Ego-NeuroLoop),再到神经信号 VLM 对齐(NeuroBooster),最终产出结构化闭环表示用于 Embodied AI 训练 —— 完整的「感知→意图→行动→反馈」闭环数据管线。
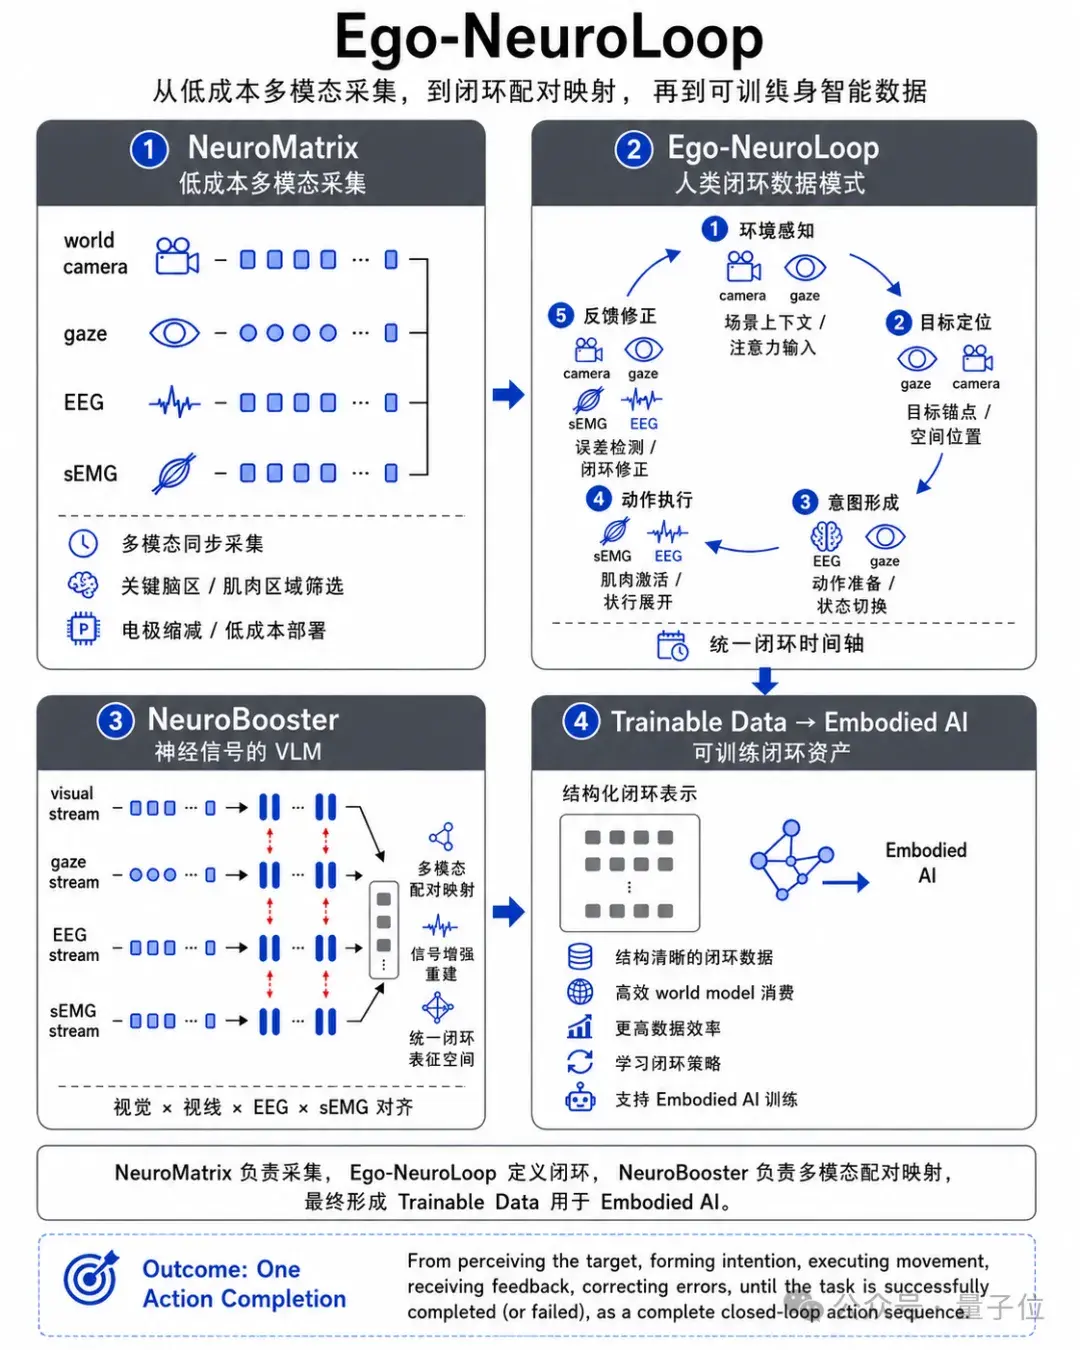
①
NeuroMatrix
低成本多模态采集
world camera · gaze · EEG · sEMG
world camera · gaze · EEG · sEMG
②
Ego-NeuroLoop
人类闭环数据模式
环境感知→意图形成→行动执行→反馈修正
环境感知→意图形成→行动执行→反馈修正
③
NeuroBooster
神经信号 VLM
视觉×视线×EEG×sEMG 多模态对齐
视觉×视线×EEG×sEMG 多模态对齐
④
Trainable Data
可训练闭环资产
结构化表示 → Embodied AI
结构化表示 → Embodied AI
🧤 神经生物电多模态 · Ego + 肌电手环
肌电 × 手部 MANO 6DoF 真值:神经解码的「数据竞争」基建
神经解码的竞争点已经从算法转向数据。Meta Reality Labs 于 2025 年 7 月在《Nature》发表的表面肌电研究(sEMG-RD 腕带,300 名受试者、100+ 小时数据、无需个性化校准的泛型解码器)已验证:当数据与模型规模足够大时,肌电解码性能遵循「尺度定律」持续提升——未来神经生物电赛道的核心竞争力,取决于谁能以更低成本、更高精度构建大规模配对数据集。
⚠️ 行业现状 · 数据范式瓶颈
绝大多数肌电训练数据只带离散手势分类标签(握拳/捏合/伸展)——只能告诉模型"做了什么动作",却丢失"手到底是怎么运动的"连续信息,严重限制神经解码模型上限。
→
✅ 我们的提议 · 6DoF 真值联合采集
肌电手环(sEMG)+ EGO 多目终端 + 腕部 EMF 位姿真值手套同步采集,输出每帧 21 关键点 × 6DoF 连续关节状态(回归 MANO 手部网格),硬件级同步 <50μs,让"电信号—运动状态"逐帧严格对齐。
- 数据形态:肌电手环 sEMG 信号 + EGO 多目终端(第一人称视觉)+ 腕部 EMF 位姿真值手套(手部 21×6DoF 真值)三源同步采集
- 真值体系:亚毫米级手部关节位姿真值,回归 MANO 手部网格模型,形成 21 关键点 × 6DoF 连续关节状态监督信号
- 硬件级同步:视觉帧与肌电采样硬件级打戳,同步误差 <50μs,逐帧严格对齐
- 配套能力:SDK 多通道检视(视频流 + 肌电波形 + 手部网格叠加同步回放)+ ODM 同步方案支持
🧤 肌电 + 手部真值同步采集架构 · 同步误差 <50μs
EGO 多目终端
第一人称视觉 · 手部操作全程可见
肌电手环 · sEMG
手势意图电信号 · 高带宽神经解码
EMF 位姿触觉手套
手部 MANO 网格 · 21 关键点 × 6DoF 位姿真值
⏱ 硬件级同步 · 视觉帧 + 肌电采样 + 手套真值 <50μs
EGO 多模态同步中枢
统一触发打戳 · 视觉 + sEMG + EMF 手套 + IMU 全模态对齐
▼
📊 配对数据集 → 神经解码训练
连续关节状态监督 · 回归式/生成式解码 · 尺度定律可复现
▶ EMF 位姿触觉手套 · 手部 MANO 6DoF 真值演示
21×6DoF
手部真值监督
MANO 网格回归 · 每帧连续关节状态
sEMG
肌电手环
兼容 Meta sEMG-RD 思路的科研/消费级手环
<50μs
同步误差
电信号—运动状态逐帧严格对齐
尺度定律
性能持续提升
数据量 ↑ → 泛化解码性能 ↑
🎯 6DoF 真值监督对肌电神经解码训练的三大价值
从"分类式"跃迁到"回归式/生成式",突破标签信息瓶颈
分类式 → 回归式/生成式解码
离散手势标签只是一次性分类信号,模型学到"类别边界";6DoF 关节真值是连续、时变、覆盖完整手部运动学的监督信号——从"识别做了什么手势"跃迁到"连续预测每一帧关节状态",支撑假肢/灵巧手精细操控、连续书写、手语动作等精度敏感应用。
真值预训练 · 加速尺度定律复现
每一段肌电数据携带完整监督信息(而非单一标签),同等数据量信息密度大幅提升;真值天然适合自监督/回归预训练,使我们在数据规模有限时更早逼近 Meta 已证明的泛化曲线,甚至以更小数据实现同等性能。
跨人群泛化的"可解释"桥梁
Meta 已证明个性化微调可再提升 16% 识别率。6DoF 真值提供个体间运动学差异的量化参照——关节运动模式差异可在真值空间精确描述,让"个性化适配"从黑盒调参变为可解释的运动学建模,规模化落地时保持稳定的跨用户体验。
🤝 合作模式 · 与肌电硬件团队共建国产数据路径
肌电解码硬件/算法积累 × EGO 真值采集与同步能力 = 比肩 Meta 的国产数据路径
联合采集试点
小额样机规模(10~20 套)完成「肌电 + 手部真值」配对数据的联合采集与格式打通,快速验证管线可行性。
数据集共建
共同构建首个「中文/国内人群」肌电-手部 6DoF 真值数据集,抢占学术与产业标准制高点。
SDK 对接
我方 SDK 预留肌电通道接口,支持合作方数据格式接入与同步回放(视频流 + 肌电波形 + 手部网格叠加)。
💡 为国内神经生物电团队带来的赋能
Meta 已证明 sEMG 泛型解码可行,剩下的竞争点在「数据」——我们让每一家团队都建得起自己的视觉 + 神经生物电配对数据集
数据成本打下来
EGO ODM 方案询价、整机 1,800 元,把「视觉+肌电」配对数据采集成本打到行业最低,初创攒数据不再被硬件价格劝退。
真值免标注
亚毫米级手部关节位姿真值与肌电同步输出,手势标签自动对齐——无需为手势逐一人工标注,直接进入模型训练。
复现 Meta 范式
「尺度定律」性能随数据与模型规模增长。EGO 提供数据采集基建,让国内团队按同一条路径自建泛型 sEMG 解码器,不受海外生态制约。
ODM 一站交付
从科研样机到产品化:硬件生产资料、同步方案、固件、结构、SDK、标定 SOP 全链路交付,同步误差 <50μs 直接复用成熟方案。
场景快速落地
面向康复医疗(手部功能障碍)、人机交互、脑机接口(BCI)研究、AR/VR 手势控制等场景,边采数据边验证,缩短科研到落地周期。
SDK 生态兼容
多通道数据检视 SDK 兼容主流肌电手环与科研 sEMG 设备,视觉流与肌电波形同步预览/回放,跨设备数据格式统一。
🦾 神经生物电假肢 · 6DoF 真值监督
Ego + 肌电手环:6DoF 真值监督,赋能神经生物电假肢
面向神经生物电假手、假腿初创公司:我们提供「视觉 + 肌电 + 手部关节 6DoF 真值」联合采集方案。用连续运动学真值替代离散手势标签做监督,把肌电解码从"识别手势类别"推进到"连续预测关节状态",为假肢精细操控与步态控制提供新一代训练数据基建。
- 联合采集:EGO 多目终端(第一人称视觉 + 亚毫米级手部关节真值)+ 贵司神经生物电假肢设备(sEMG / 电极信号)同步采集
- MANO 网格真值:每帧 21 关键点 × 6DoF 连续关节状态监督信号,回归 MANO 手部网格
- 硬件级同步:视觉帧与肌电采样同步打戳,误差 <50μs
- SDK 检视:视频流 + 肌电波形 + 手部网格叠加同步回放
- ODM 支持:同步方案 / 硬件 / 固件 / 标定 SOP 全链路交付
🦾 神经生物电假肢训练数据闭环 · 同步误差 <50μs
EGO 多目视觉
第一人称 RGB / 灰度 / IMU · 手部运动全程可见
神经生物电信号
sEMG / 电极信号 · 残肢肌电采集
⏱ 硬件级同步 · 肌电 ↔ 6DoF 关节真值 <50μs
🎯 6DoF 真值生成(MANO 网格 · 21 关键点)
连续关节状态监督信号 · 免人工标签
▼
🦾 神经解码模型 → 假肢精细控制
回归式解码 · 假手多自由度抓握 / 假腿步态相位控制
6DoF
关节真值监督
21 关键点 × 6DoF 连续运动学监督信号
回归式
神经解码范式
从手势分类升级为连续关节状态预测
<50μs
同步误差
肌电信号与真值逐帧严格对齐
个性化
截肢者适配
真值空间可解释建模个体运动学差异
💡 6DoF 真值监督数据对假肢神经解码训练的三大价值
与神经生物电假手、假腿初创公司合作,共建"肌电信号—连续运动学真值"数据集,突破分类标签的信息瓶颈
精细操控:回归式 / 生成式解码
离散手势标签只是一次性分类信号,模型只能学到"类别边界";6DoF 关节真值是连续、时变、覆盖完整手部运动学的监督信号——模型从"识别用户做了什么手势"跃迁到"连续预测每帧关节状态",支撑假肢多自由度精细抓握、连续书写、灵巧手操作等高精度应用,这是分类范式无法达到的。
真值驱动预训练:加速"尺度定律"复现
Meta 论文揭示"数据量 ↑ → 泛化性能 ↑"。6DoF 真值让每段肌电数据携带完整监督信息(而非单一标签),信息密度大幅提升;真值天然适合自监督 / 回归预训练,使假肢初创在数据规模有限时也能更早逼近 Meta 已证明的泛化曲线,甚至以更小数据实现同等性能。
跨人群泛化与个性化微调的"可解释"桥梁
Meta 已证明个性化微调可再提升 16% 识别率。6DoF 真值提供个体间运动学差异的量化参照——不同截肢者的残肢差异、代偿运动模式可在真值空间被精确描述,让"个性化适配"从黑盒调参变为可解释的运动学建模,保障假肢产品规模化落地时的稳定跨用户体验。