棘岚科技 · EGO 产品家族

从视觉+多模态数据采集
具身落地

EGO 产品家族面向具身智能 VLA 预训练,提供 MK3 双目快速铺货版、MK4 四目标准版与腕部多模态 Hub,全兼容第三方夹爪与手套数据采集集成,硬件级帧同步,数据直达 LeRobot 标准格式。

3~10 TOPS端侧算力
50μs触发对齐
100%LeRobot 兼容
询价ODM 方案

产品路线图

愿景 · 路线 · 里程碑 —— 我们想做的事

📷

EGO 多目终端

MK3 双目 / MK4 四目标准版,第一人称多模态数据采集主力

🤝

第三方多模态接入

兼容主流厂商灵巧夹爪、数据手套,采集协议标准化集成

腕部多模态 Hub

多模态同步中枢:夹爪 / 手套 / 触觉与 EGO 多目硬件级帧同步

🧠

VLA 预训练数据

输出 LeRobot v3.0 标准数据集,直达 Hugging Face 训练管线

我们的愿景:成为具身智能预训练数据的全兼容 Hub 厂商 —— 借助 EGO 终端与腕部 Hub,实现对所有第三方厂商多模态夹爪、手套的数据采集集成,并与 EGO 多目实现硬件级帧同步,让每一家 VLA 团队都能以最低成本生产垂直预训练数据。
2026.08
Ego MK3 · 双目快速铺货版
基于成熟 ARM 平台的双目全局快门采集方案,2 周快速启动采集,LeRobot v3.0 标准输出,面向预研与 POC。
● 已发布
2026.10
Ego MK4 · 四目标准版
前额 4 目全局快门(双鱼眼 + 双灰度)+ 外挂 MCU 硬件级帧同步,多传感器统一时间戳,VLA 预训练数据生产主力。
规划中
2026.12
腕部多模态 Hub
多模态同步中枢,集成第三方灵巧夹爪、数据手套,与 EGO 多目实现硬件级帧同步,打通"眼-手-触"全模态采集。
规划中
2027 H1
垂直场景 VLA 首落地
寻找并确认某一垂直场景客户,帮助其采集 10 万小时 EGO-UMI 数据,训练出垂直 VLA 小模型并完成具身落地。
规划中
2027 H2
批量复制 · 10+ 场景客户
将首场景的"数据-训练-落地"闭环复制到 10+ 个垂直场景客户,验证可复用的落地方法论。
规划中
2028
规模化 · 100+ 场景客户
批量复制到 100+ 个垂直场景客户,构建具身智能预训练数据基础设施网络。
规划中

ODM 方案 · 我们的故事

两个 SLAM 工程师的执念:让每一家 VLA 初创都买得起、造得出数据终端

🎓 团队背景

我们两位联合创始人分别来自南京航空航天大学上海交通大学,都长期从事 SLAM(同步定位与建图)研发,深耕多传感器融合、硬件级同步与时空对齐技术多年。

我们深知:具身智能 VLA 从预训练到场景落地,第一道门槛不是算法,而是高质量、多模态、时间同步的第一人称数据

  • 南航 · 联合创始人 — SLAM 与多传感器融合方向,主导系统架构
  • 上交 · 联合创始人 — 视觉惯性里程计与硬件同步方向,主导采集链路
  • 共同信念 — 服务场景方,真正帮助 VLA 团队早日实现具身落地

💡 我们看到的行业困境

所有 VLA 初创团队融资都不容易:天使轮几百万,要攒够 1000 台 EGO 设备100 万小时垂直预训练数据,光靠买别人五千、一万的 EGO 终端,钱根本不够——

这些钱只会流进那些趁风口卖高价硬件、赚一票钱就走的投机者腰包,而真正做数据的团队却举步维艰。

  • 痛点 — 采集终端贵、同步方案封闭、数据格式不兼容
  • 乱象 — 高价低配、割韭菜式报价、售后无门
  • 我们的立场 — 不做投机者,做长期主义者

🚀 我们的优势

软硬件算法团队基因,决定了我们的 EGO 采集终端天生具备「真值级」数据能力:

  • 预训练数据免在线标注 — 身体 Pose / 手部关节位姿亚毫米级真值采集能力,这意味着免在线标注过程
  • 轻松硬集成任意第三方手套/肌电手环 — EGO-Hub 具备向任意第三方手套 / 腕带 sensor进行硬件外触发同步采样能力,实现万物皆为我用

🎯 我们的决定

我们决定现在就把 ODM 方案开放:交付全套图纸、源文件与技术支持,把大家的 4-6 目采集终端生产成本打到 1000 元以内——迅速挤出投机者,帮助 VLA 初创公司健康成长。

ODM 方案 询价 · 4目整机成本 <¥1,000 · 6-8目(含腕部相机及sensor融合)整机成本 <¥1,500
方案一 · 整机现货

🛒 Ego MK3 · 双目快速铺货版

整机现货 · 开箱即用 · 2 周启动采集
¥1,800 / 台(不含税)

📐 方案细节

  • 双目全局快门 UVC 模组,即插即用,无果冻效应
  • RK1126B 主控 · 3 TOPS 端侧算力(INT8 NPU),轻量 VIO / 检测模型实时运行
  • 2GB LPDDR4X + 8GB eMMC + microSD 扩展(UHS-I)
  • WiFi 6 + Bluetooth 5.4 + 千兆以太网(PoE)
  • LeRobot v3.0 标准输出,直达 VLA 训练管线
  • 预装采集中间件,开箱即用
  • 技术文档 + 售后支持

📦 交付物清单

整机MK3 主控单元 + 双目摄像头模组
配件USB-C 电源适配器 + 快速入门指南
系统预装 Ubuntu 22.04 + Ego SDK 中间件
数据LeRobot v3.0 格式输出(含转换工具)
支持技术文档 + 售后支持
🛒 淘宝购买
方案二 · 基础版

📋 MK4 四目硬件生产资料及固件

自主生产 · 软硬全交付 · 面向有结构/模具能力的团队
询价 (一次性买断)

📐 方案细节

  • MK4 四目采集终端全套硬件设计资料:原理图 / 8 层 PCB Layout / BOM / Gerber
  • BSP 与设备驱动源码:4 路 MIPI 相机 / SPI IMU / I²C / I²S 全外设
  • 固件与系统镜像:Ubuntu + 采集中间件(状态机 6 服务)源码
  • 外挂 MCU 硬件级帧同步方案与源码(CMOS/IMU/磁力计统一时间戳)
  • 标定体系:内外参标定软件 + 标定工装方案 + 报告模板
  • LeRobot v3.0 标准数据输出 + 格式转换工具
  • 固件业务层代码闭源交付:提供可运行系统镜像 + SDK / API 接口
  • 完整技术文档 + 90 天技术支持

📦 交付物清单

硬件资料原理图 / Layout / BOM / Gerber(可投产)
驱动源码V4L2 / SPI / I²C / I²S / MPP 编码 / 音频
系统固件系统镜像 + 采集中间件(业务层闭源,提供 SDK/API 接口)
同步方案外挂 MCU 同步固件 + 原理说明
标定工具标定软件 + 工装方案 + 报告模板
出厂标定 SOP出厂内外参标定作业指导书(SOP)+ 工装清单
数据标准LeRobot v3.0 规范 + 转换工具
文档支持技术文档 + 90 天技术支持
咨询方案二
方案三 · 全交付版

🏭 MK4 四目硬件 + 外壳结构生产资料

含私模供应链授权 · 开模量产即用 · 面向量产团队
询价 (一次性买断)

📐 方案细节

  • 包含方案二全部内容:MK4 四目硬件生产资料及固件
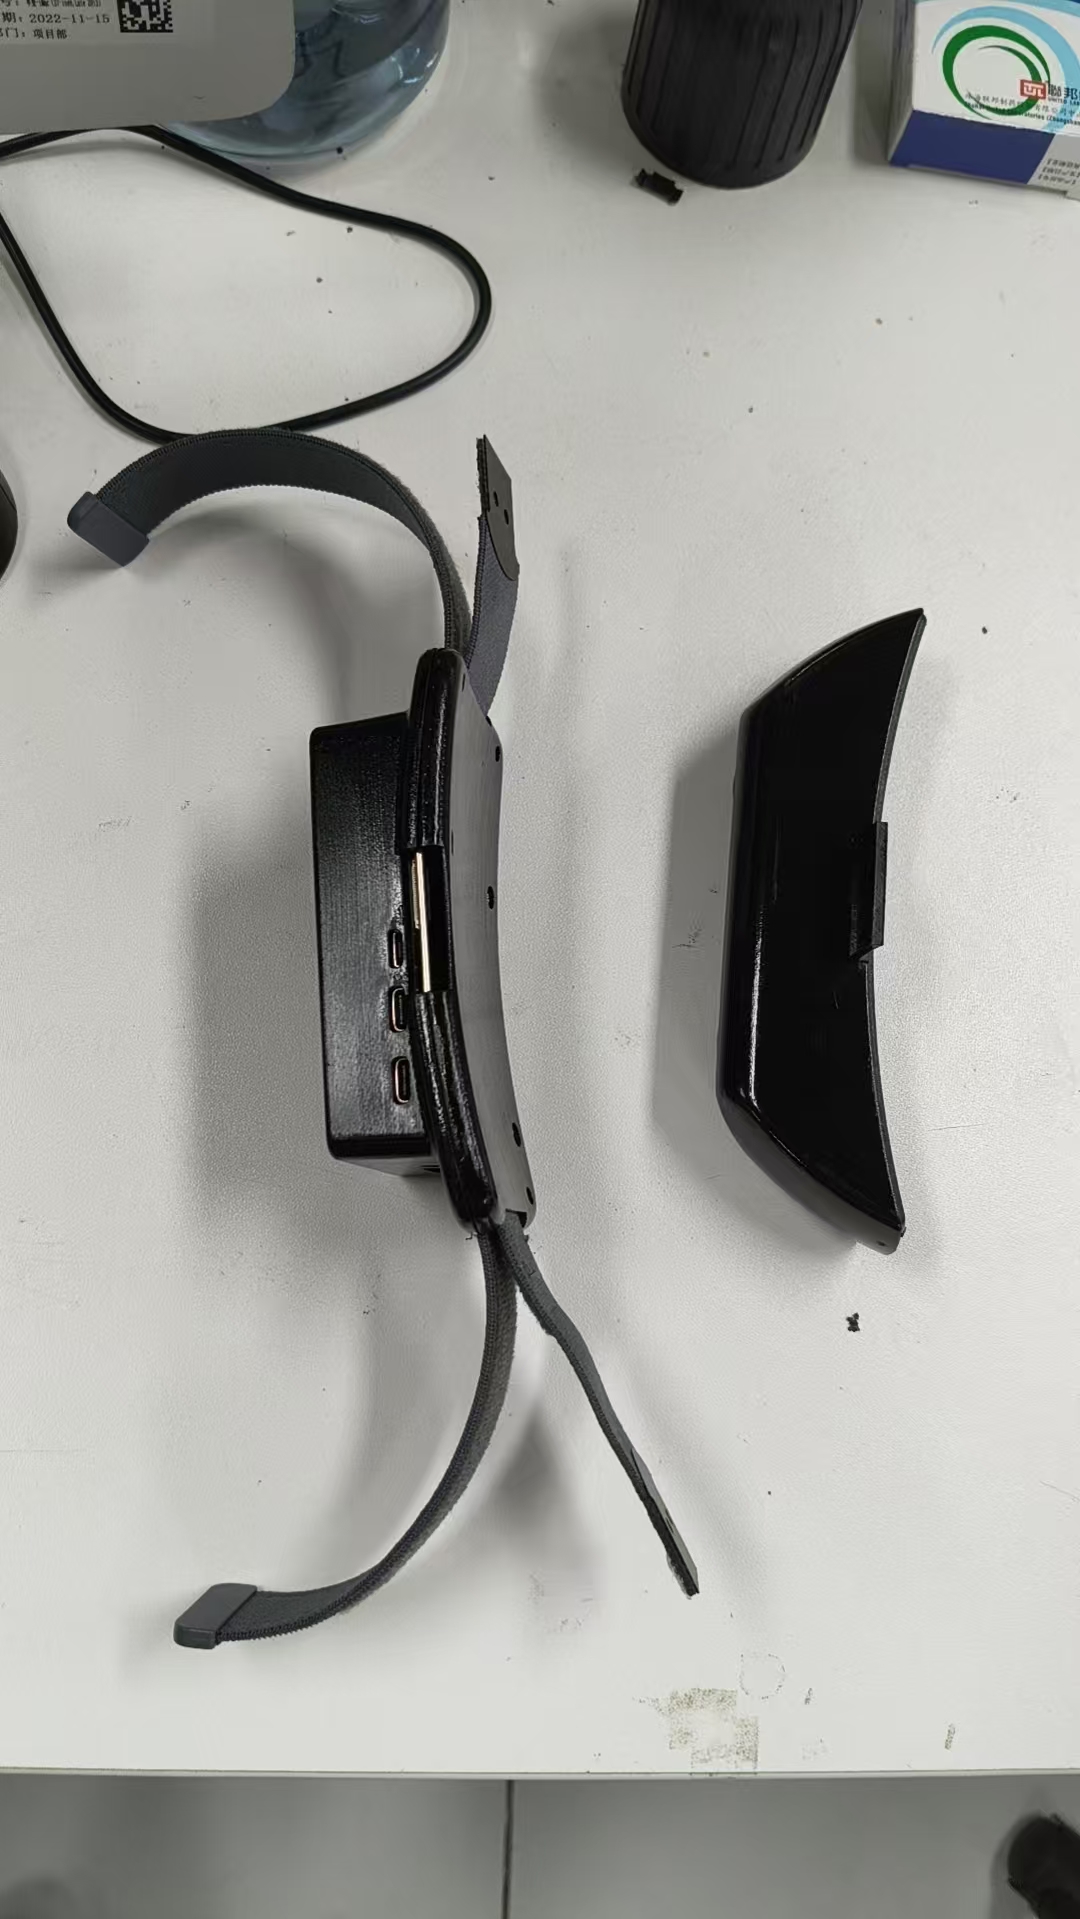
  • 外壳结构全套数模:前额模块 / 后脑模块 / 可调头带(STEP + 工程图)
  • 铝镁合金内框架设计:抑制外参漂移,抗振动 / 跌落 / 温度变化
  • 私模供应链授权:注塑 / CNC 模具授权生产文件,开模量产即用
  • ID 工业设计 + CMF 方案(亲肤涂层 / 深灰黑配色)
  • 模具厂 / 结构件供应商对接支持 + 结构安规预评估
  • 固件业务层代码开源交付:业务层全套源码,可深度二次开发
  • 完整技术文档 + 180 天技术支持

📦 交付物清单

硬件资料方案二全部交付物(固件业务层开源)
结构数模前额 / 后脑 / 头带 STEP + 工程图纸
内框架铝镁合金内框架设计(抑制外参漂移)
私模授权注塑 / CNC 模具授权生产文件(供应链授权)
ID/CMF工业设计 + 材质 / 工艺 / 配色方案
供应链模具厂 / 结构件供应商对接支持
出厂标定 SOP出厂内外参标定作业指导书(SOP)+ 工装清单
认证支持结构相关安规预评估
文档支持技术文档 + 180 天技术支持
咨询方案三
方案四 · 6 目全交付版

🎛 4 目额头 + 2 目腕部 · 硬件 + 外壳全套

6 目(4 额 + 2 腕)· 私模授权 · 固件开源 · 长期支持
询价 (一次性买断)

📐 方案细节

  • 额头 4 目全局快门(2K RGB ×2 + 720p 灰度 ×2)+ 腕部 2 目 2K RGB
  • 融合桥接:6 路 MIPI 融合进主控 + 源码
  • 腕部多模态模组设计(2 目 + 腕带集成)+ 源码
  • 结构全套:前额 / 后脑 / 头带 STEP + 铝镁合金内框架
  • 私模供应链授权 + ID/CMF + 供应商对接
  • 固件业务层开源,可深度二次开发
  • 完整技术文档 + 长期技术支持

📦 交付物清单

硬件资料原理图 / PCB / BOM / Gerber(含 融合桥接设计)
腕部模组腕部 2 目 + 腕带集成(含源码)
结构数模前额 / 后脑 / 头带 STEP + 铝镁合金内框架
私模授权注塑 / CNC 模具授权生产文件
固件源码业务层开源
出厂标定内外参标定 SOP + 工装清单
文档支持技术文档 + 长期技术支持
咨询方案四
方案五 · 8 目旗舰全交付版

🏆 6 目额头 + 2 目腕部 · 硬件 + 外壳全套

8 目(6 额 + 2 腕)· 融合桥接板 · 私模授权 · 固件开源
询价 (一次性买断)

📐 方案细节

  • 额头 6 目(2K RGB ×2 + 720p 灰度 ×4)经融合桥接板接入 + 腕部 2 目 2K RGB
  • 融合桥接板:多路输入 → 硬件融合 → 统一输出至主控;含融合逻辑源码
  • 硬件同步总线帧同步(≤1µs / 目标 ±50ns)+ IMU 400Hz 硬件时间戳编码
  • 腕部多模态模组设计(2 目 + 腕带集成)+ 源码
  • 结构全套 + 铝镁合金内框架 + 私模授权 + ID/CMF
  • FPC / MIPI 同轴线束(融合桥接 ↔ 模组 ↔ 主控)
  • 固件业务层开源 + 完整技术文档 + 长期技术支持

📦 交付物清单

硬件资料原理图 / PCB / BOM / Gerber(含 融合桥接板)
融合逻辑融合逻辑源码 + 固件镜像
腕部模组腕部 2 目 + 腕带集成(含源码)
互联线束FPC ×8 + MIPI 同轴 ×4
结构数模前额 / 后脑 / 头带 STEP + 铝镁合金内框架
私模授权注塑 / CNC 模具授权生产文件 + ID/CMF
固件源码业务层开源
出厂标定内外参标定 SOP + 工装清单
文档支持技术文档 + 长期技术支持
咨询方案五
方案六 · 全模态旗舰全交付版

🧤 6 目额头(含 IMU)+ 2 目腕部 + 位姿触觉手套 · 硬件 + 外壳全套

全模态(视觉 + IMU + 手部位姿触觉)· 私模授权 · 固件开源
询价 (一次性买断)

📐 方案细节

  • 额头 6 目(2K RGB ×2 + 720p 灰度 ×4,含 IMU)经 融合桥接板接入 + 腕部 2 目 2K RGB
  • 集成原极科技 EMF 位姿触觉手套或客户指定品牌多模态手套
  • 视觉 + IMU + 手套传感器 硬同步采样(硬件同步总线统一打戳)
  • 融合桥接板:多路输入 → 硬件融合 → 统一输出至主控;含融合逻辑源码
  • 腕部多模态模组设计(2 目 + 手套传感器 + 腕带集成)+ 源码
  • 结构全套 + 铝镁合金内框架 + 私模授权 + ID/CMF
  • 固件业务层开源 + 完整技术文档 + 长期技术支持

📦 交付物清单

硬件资料原理图 / PCB / BOM / Gerber(含 融合桥接板)
融合逻辑融合逻辑源码 + 固件镜像 + 硬件同步总线
手套集成多模态手套集成方案(EMF 或客户指定品牌):SPI 驱动 + MANO 映射固件
腕部模组腕部 2 目 + 手套传感器 + 腕带集成(含源码)
硬同步方案视觉 + IMU + 手套传感器统一触发打戳
互联线束FPC ×8 + MIPI 同轴 ×4
结构数模前额 / 后脑 / 头带 STEP + 铝镁合金内框架
私模授权注塑 / CNC 模具授权生产文件 + ID/CMF
固件源码业务层开源
出厂标定内外参标定 SOP + 工装清单
文档支持技术文档 + 长期技术支持
咨询方案六
☁️ 云端标注流水线 · 所有 ODM 方案长期享有
采集数据直达 VLA 训练数据集 —— 无需自建标注团队,我们持续提供全自动标注服务
✅ 方案二 ~ 方案六客户均长期付费使用
📤
数据上传
EGO 终端采集 → 云端
🧭
3D 轨迹重建
SLAM + 手部重建
✂️
原子动作切分
速度极小值切分
💬
语言指令生成
VLM 自动标注
🎯
标准数据集
LeRobot v3.0 输出
4.5 GPU-hr/hr标注吞吐量
100万+动作片段规模
70%+微调成功率提升
💡 采集中间件内置上传模块,录制完成自动上传,流水线全自动完成 3D 重建 → 动作切分 → 指令生成,输出训练就绪的 LeRobot 标准数据集。
产品规格

选择产品查看详细技术规格

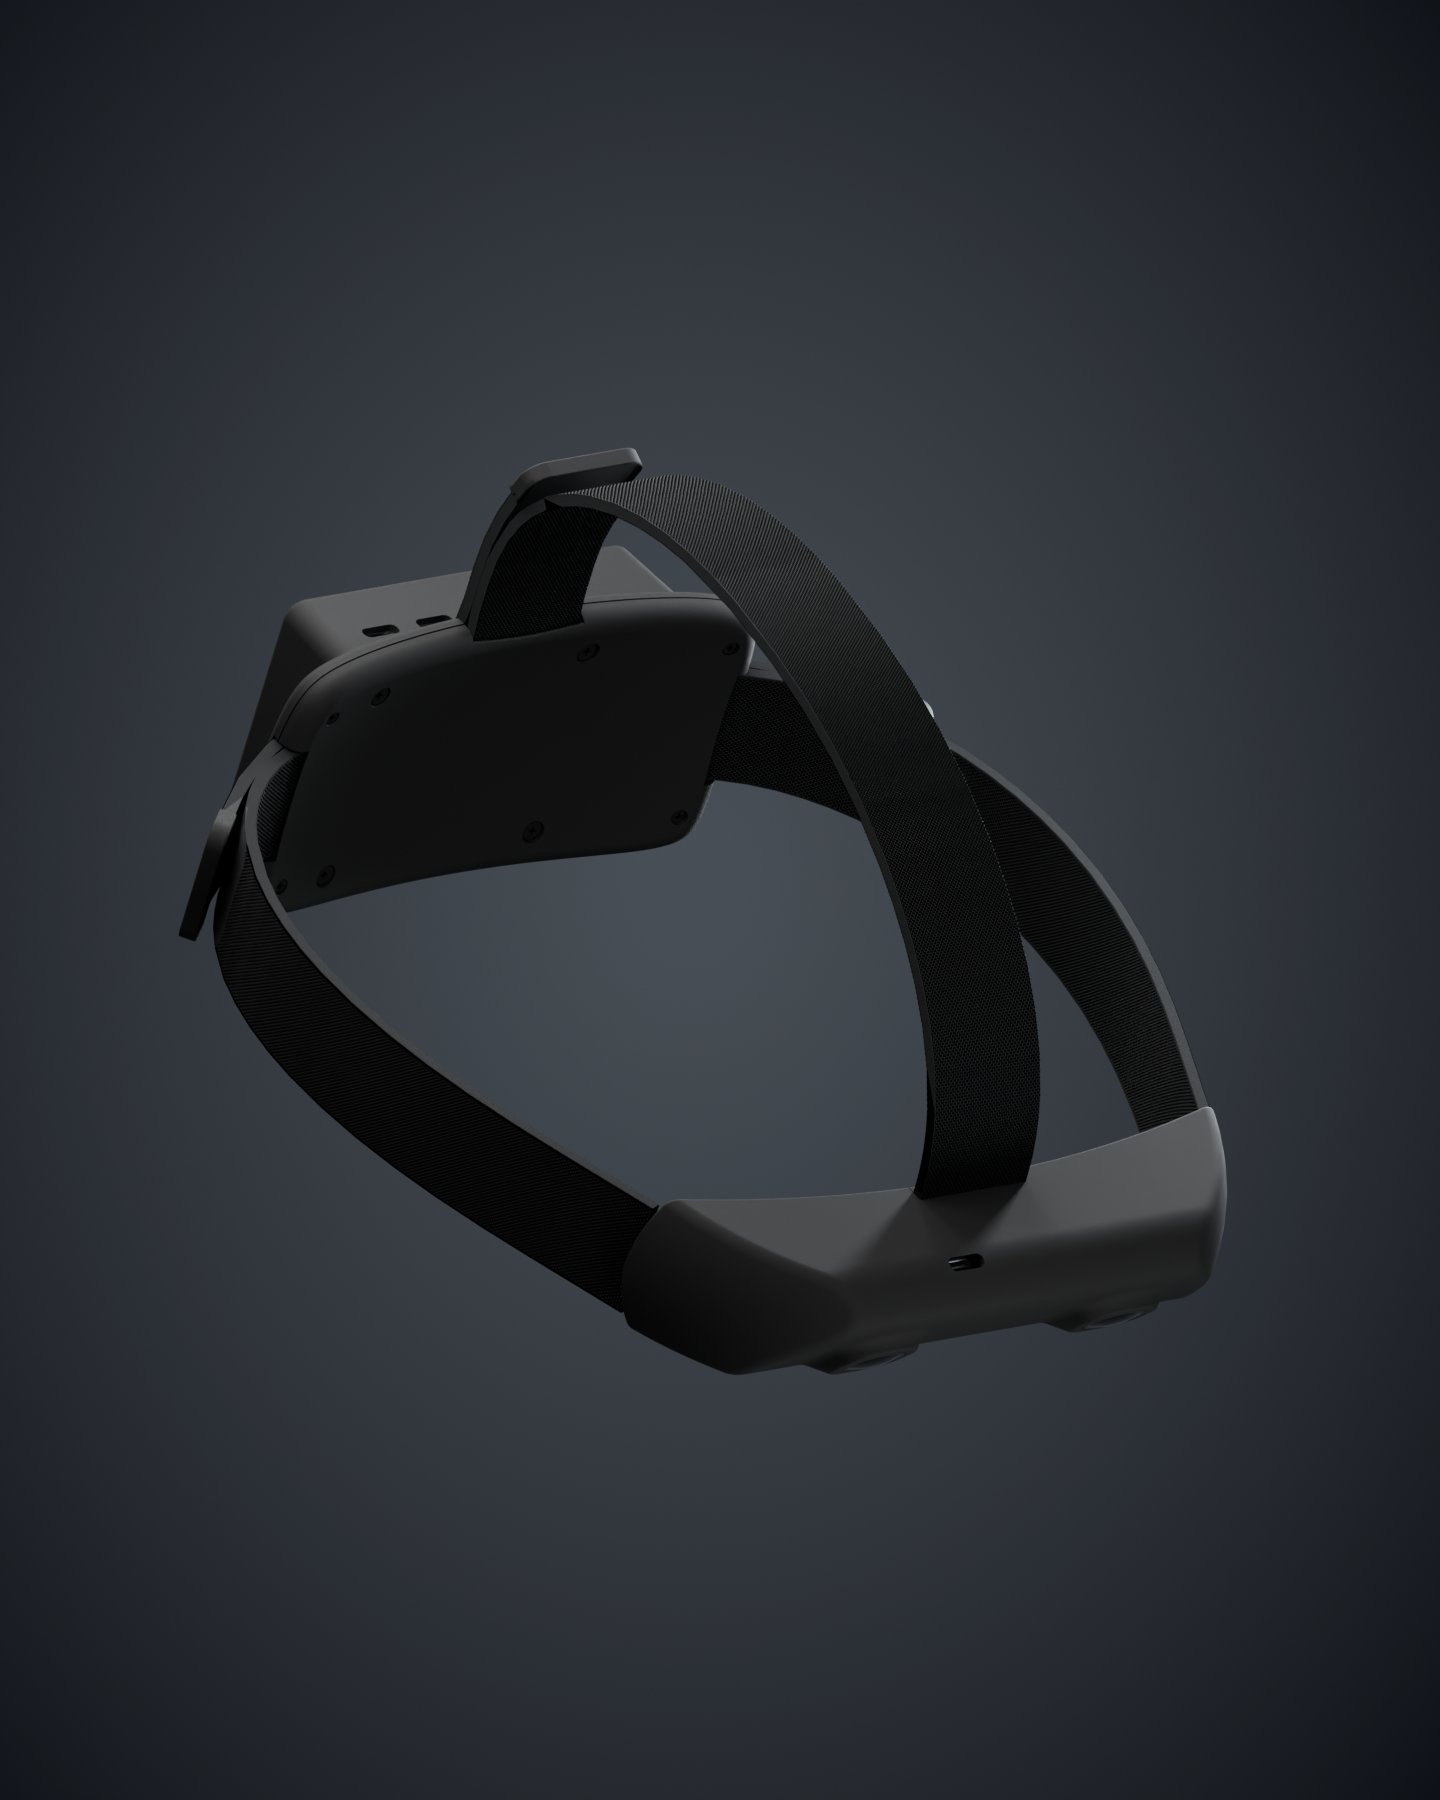
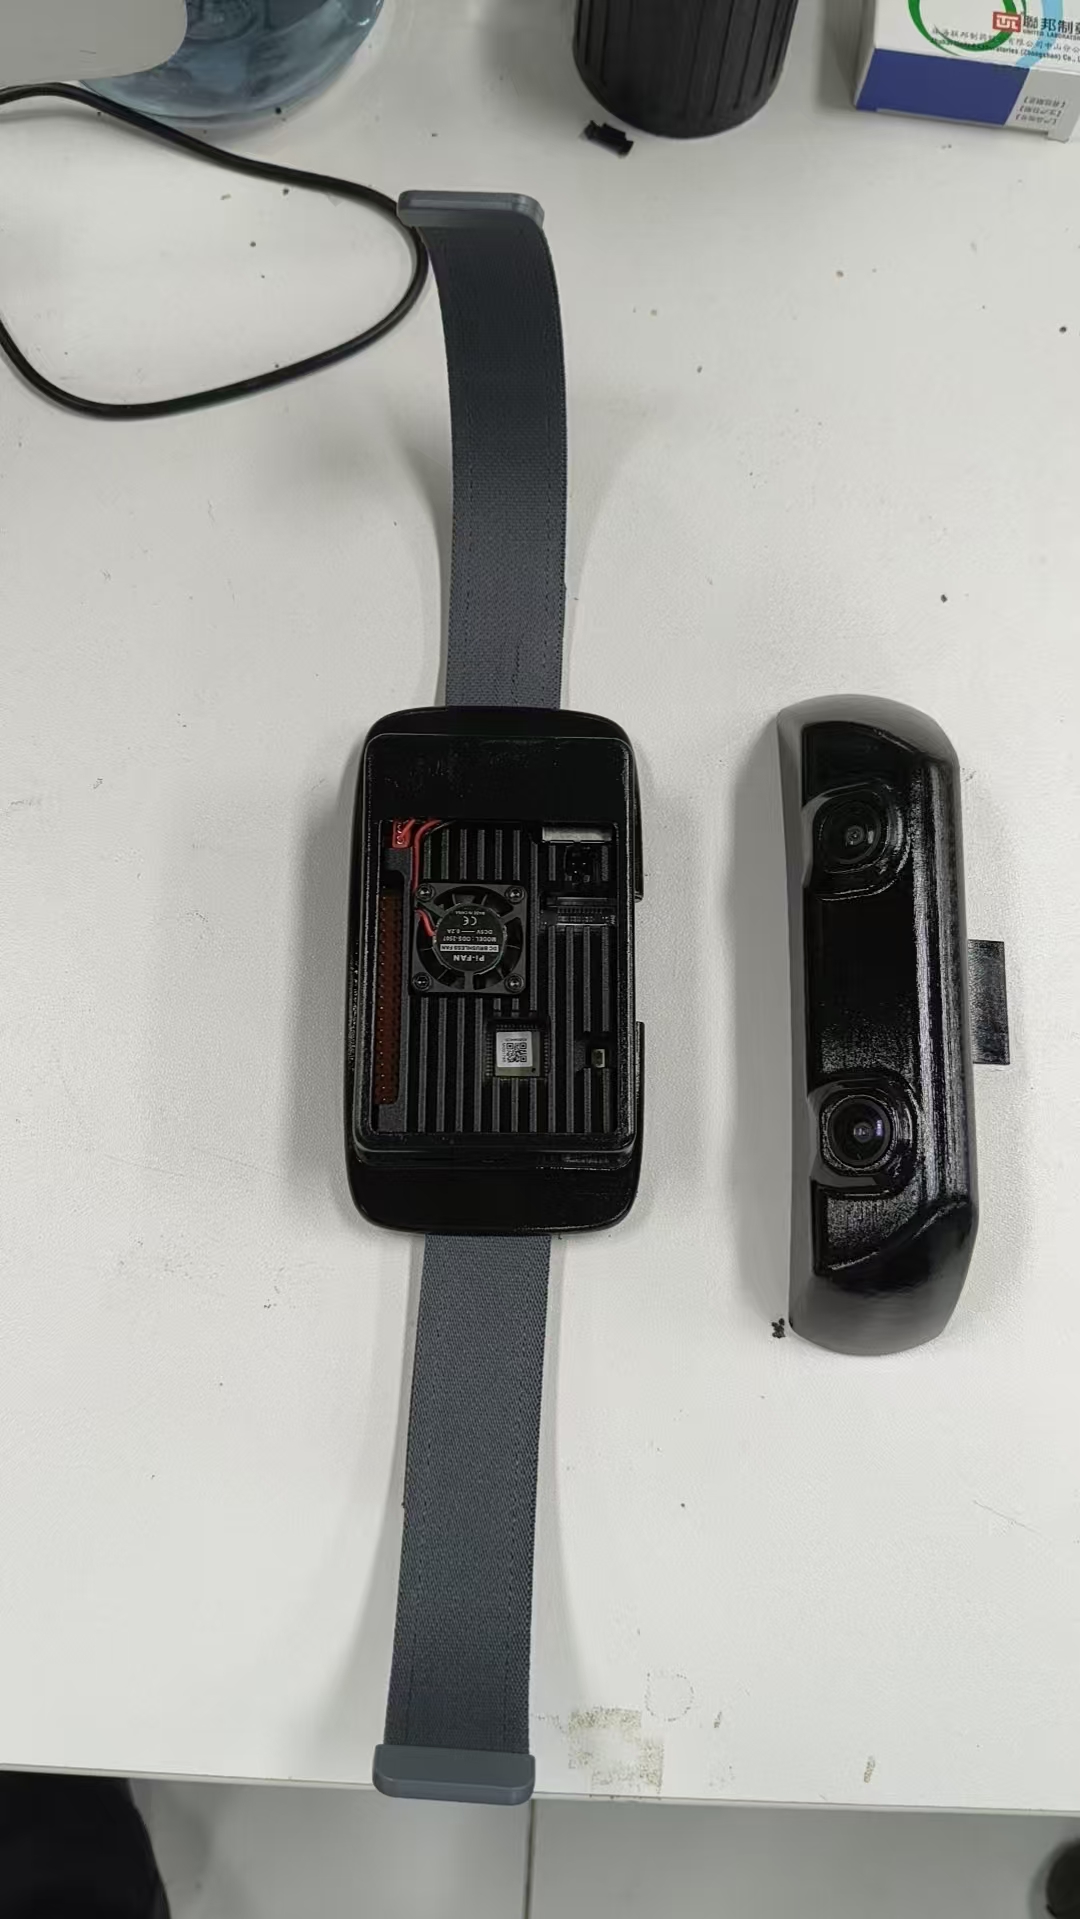
Ego MK3 · 双目快速铺货版

面向机器人 VLA 数据采集的快速部署方案 —— 2 周启动采集,开箱即用
3 TOPS 端侧算力 双目全局快门 30fps @ 1920×1200 USB 即插即用 LeRobot v3.0 输出
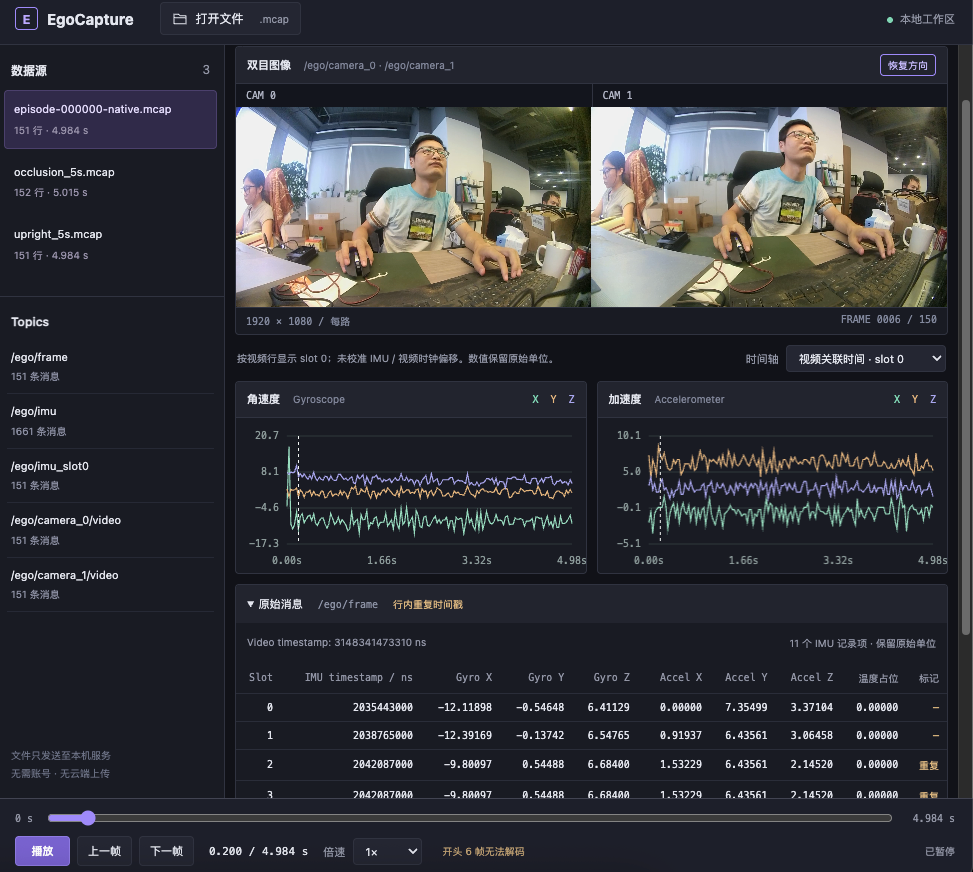
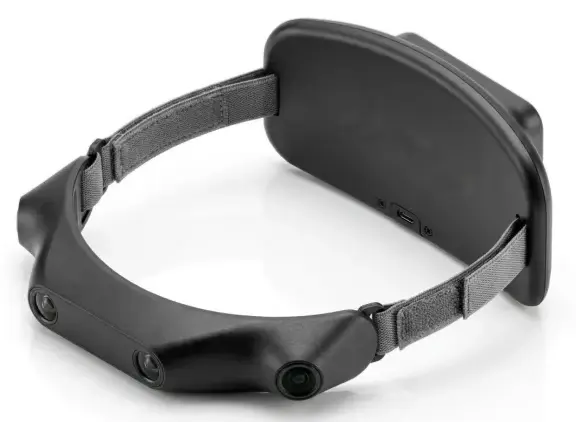
📸 产品图集 三维渲染 + 实物图 + 上位机软件界面,自动轮播

⚡ 主控单元

处理器RK1126B · 四核 ARM Cortex-A53 @1.6GHz
AI 算力3 TOPS (INT8) NPU(RKNN 工具链,支持 2B 以内端侧模型)
视频编解码4K@45fps H.264/H.265 编码 + 4K@30fps 解码
内存LPDDR4X 2GB
存储8GB eMMC + microSD 卡槽 (UHS-I)
显示接口1×4-lane MIPI DSI (1080p@60) + RGB LCD
摄像头接口USB 3.0 ×1(双目 UVC 模组接入)+ 2×4-lane MIPI CSI 预留
USB 接口1×USB 3.0 DRD (Type-C) + 3×USB 2.0 Host + 调试串口
扩展接口GPIO(4×I²C / 4×PWM / 8×ADC / SPI / UART)+ 2×CAN

📶 网络与形态

有线网络千兆以太网(支持 PoE 供电)
无线网络WiFi 6 (802.11ax) 双频 2.4/5GHz + Bluetooth 5.4
音频3.5mm 音频接口 + 音频 DSP(语音唤醒/PDM/I2S)
供电USB-C 5V/5A + PoE (802.3af)
尺寸85 × 56 × 20 mm
重量≈ 280 g(净重)
工作温度-20℃ ~ +60℃
系统Ubuntu 22.04 + Ego SDK + VIO SLAM Demo

👁 双目摄像头模组

传感器2× 全局快门 CMOS(1920×1200×2 双目)
像素尺寸3.0μm × 3.0μm
镜头超广角定焦(H 156.4° / V 98.3° / D 175°)
帧率30fps @ 4000×1200(双目,MJPEG / YUYV)
接口协议USB 3.0 UVC,即插即用
信噪比 / 动态范围37 dB / 70 dB
中心清晰度≥ 800 LW/PH
IMU6 轴 MEMS IMU(集成于模组,图像内嵌时间戳)
IMU ODR25 ~ 8000 Hz 可配置

⏱ 帧级同步

多设备触发硬件 FSYNC,< 50μs 对齐
同相机多 Sensor< 1 µs
IMU 与视频帧< 30 µs
多路相机主从< 100 µs
时间戳50 ppm,32bit µs 计数器(软件处理回绕)
同步机制帧曝光结束时刻写入图像底部编码区,IMU 同帧打戳,无需独立传输

📦 数据输出(LeRobot v3.0)

数据格式LeRobot Dataset v3.0(lerobot ≥0.4.0)
目录结构meta/(info/stats/tasks/episodes)+ data/(Parquet)+ videos/(MP4)
特征left/right 双目视频 + 6 轴 IMU 状态([ax,ay,az,gx,gy,gz])
训练对接Hugging Face Hub / DataLoader / StreamingLeRobotDataset 流式训练
兼容升级内置 v2.1 → v3.0 转换工具

🎯 适用场景

VLA 预研⭐⭐⭐⭐⭐ 开箱即用,快速启动采集
高校科研⭐⭐⭐⭐⭐ UVC 免驱即插即用
客户 POC⭐⭐⭐⭐⭐ 低成本快速搭建原型
小批量验证⭐⭐⭐⭐ 采集流程与数据质量验证
交付套件主控单元 + 双目模组 + 电源适配器 + 快速入门指南

Ego MK4 · 四目标准版

前额 4 目全局快门 + 硬件级帧同步 —— VLA 预训练数据生产主力
4 路 MIPI 全局快门 10 TOPS 端侧算力 800Hz IMU 硬同步 丢帧率 ≤0.1% LeRobot v3.0 输出
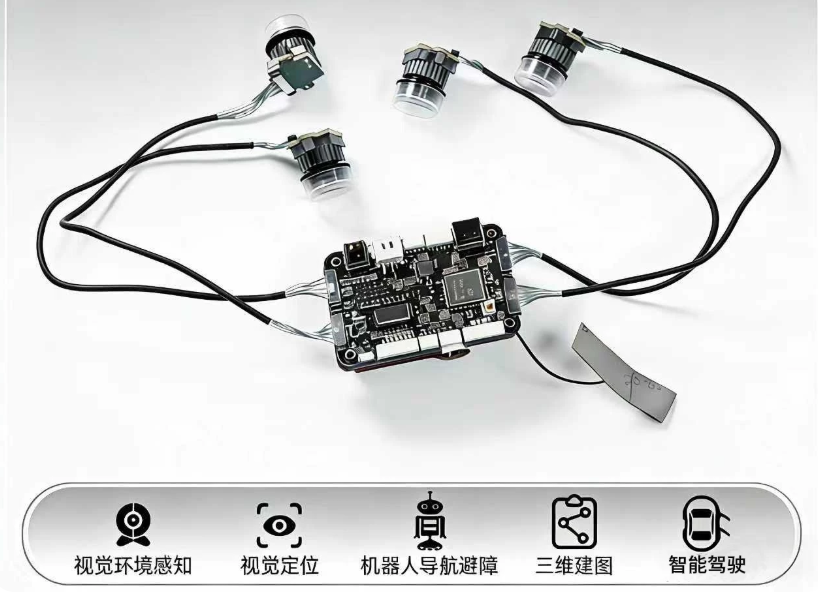
🔭 四目产品图 方案白板图 + 开发板实物 + 上位机软件界面,自动轮播

⚡ 主控单元

处理器8 核 ARM Cortex-A55 @1.5GHz
AI 算力BPU 10 TOPS (INT8) NPU + GPU 加速
内存LPDDR4 高速内存
存储TF 卡(256GB 高耐久)+ 板载存储,5min 分段 MKV
扩展接口28×GPIO(SPI / I²C / I²S / PWM / UART)+ CAN FD
系统Ubuntu + 采集中间件(状态机 6 服务)
OTAA/B 双分区升级,失败自动回滚

🔭 光学系统

摄像头接口2×4-lane MIPI CSI-2 拆 4×2-lane(4 路相机)
视觉方案前额 4 目全局快门:鱼眼彩色 ×2 + 灰度 SLAM ×2
分辨率鱼眼 1600×1300 / 灰度 1280×1024,30fps
鱼眼镜头超广角 FOV H210°×V166°,手部操作区连续可见
灰度镜头SLAM 专用低功耗方案,特征点密度优化
扩展视觉腕部 2 目(USB 接入)可选
视频编码H.265 4 路并发硬件编码(5Mbps/路)

🧭 传感器与同步

IMU高精度 6 轴,800Hz 外触发采样
磁力计三轴磁力计(30Hz,参与姿态估计)
麦克风4 麦阵列(前额 2 + 后脑 2),48kHz/16bit
同步引擎外挂 MCU 硬件外触发,CMOS 30Hz / IMU 800Hz / 磁力计 30Hz
同步精度多传感器统一时间戳,帧间对齐 ≤1ms(优选级)
时间基准NTP + RTC,全事件统一时间戳

🔋 供电 · 连接 · 形态

电池2S LiPo 7.4V / 4000mAh,后脑冷插拔设计
充电USB-C PD,边充边用,电量计 SOC ±2%
无线WiFi 6 双频 + Bluetooth 5.x
USBType-C DRD(MTP 导出 + 充电)
指示灯RGB 状态灯(就绪/录制/充电/故障/低电)
形态前额模块 + 后脑模块 + 可调头带,佩戴稳固舒适

✅ 数据质量闭环

丢帧率≤ 0.1%(帧 ID 间隙检测 + manifest 汇总)
帧率稳定≥ 30fps,固定曝光 + 编码缓冲池
端侧质检遮挡 / 过曝 / 过暗 / 模糊 / 手部可见性检测
自检开机自检(相机/TF/电量/IMU),语音播报结果
质量报告每段采集输出 JSON 报告(帧率/丢帧/异常段)
元信息task_manifest:设备ID/固件版本/标定版本/文件清单/SHA256

📐 标定体系

内参标定4 相机内参 + 多相机外参,重投影误差 ≤ 0.2px
IMU 外参camera-IMU 外参 + 时间偏移联合标定
标定版本Semantic Versioning,嵌入 metadata 云端追溯
工装追溯标定工装唯一 ID,SPC 监控批量一致性

📦 ODM 交付

交付内容原理图 / PCB / BSP 源文件 / 结构数模 / 技术支持
定制流程需求 → 方案 → 评审 → 样机(EVT/DVT/PVT) → 小批量 → 售后
起订20-200 台小批量试产验证
数据格式LeRobot v3.0 兼容,直达 VLA 训练管线

Ego MK4 · 6 目版(额头 4 目 + 腕部 2 目)

额头 2K RGB ×2 + 720p 灰度 ×2 · 腕部 2K RGB ×2 —— 头腕多模态采集
6 路全局快门 10 TOPS 端侧算力 多路融合 MIPI 丢帧率 ≤0.1% LeRobot v3.0 输出

⚡ 主控单元

处理器8 核 ARM Cortex-A55 @1.5GHz
AI 算力BPU 10 TOPS (INT8) NPU + GPU 加速
内存 / 存储LPDDR4 / TF 卡 256GB + 板载存储
扩展接口28×GPIO(SPI / I²C / I²S / PWM / UART)+ CAN FD
系统 / OTAUbuntu + 采集中间件 / A/B 双分区回滚

🔭 光学系统

额头 4 目2K RGB ×2 + 720p 灰度 ×2(全局快门)
腕部 2 目2K RGB ×2(MIPI/USB 接入)
融合桥接6 路 MIPI 融合进主控 + 源码
视频编码H.265 6 路并发硬件编码

🧭 传感器与同步

IMU / 磁力计高精度 6 轴 IMU(800Hz)/ 三轴磁力计
麦克风4 麦阵列(前额 2 + 后脑 2),48kHz
帧同步硬件级帧同步,多传感器统一时间戳(≤1ms)

🔋 供电 · 连接 · 形态

电池2S LiPo 7.4V / 4000mAh,后脑冷插拔
充电 / 无线USB-C PD 边充边用 / WiFi 6 + BT 5.x
指示灯RGB 状态灯(就绪/录制/充电/故障/低电)
形态前额模块 + 后脑模块 + 可调头带

✅ 数据质量闭环

丢帧率 / 帧率≤ 0.1% / ≥ 30fps 稳定
端侧质检遮挡 / 过曝 / 过暗 / 模糊 / 手部可见性检测
质量报告每段 JSON 报告 + task_manifest 元信息

📐 标定体系

内外参标定额头 4 目 + 腕部 2 目,重投影 ≤ 0.2px
标定版本Semantic Versioning + 工装追溯

📦 ODM 交付

对应方案方案四 · 6 目全交付版
交付内容原理图 / PCB / BSP / 结构数模 / 私模授权 / 长期技术支持
数据格式LeRobot v3.0 兼容,直达 VLA 训练管线
📸 产品图集 上位机软件界面 + 开发板实物,自动轮播

Ego MK4 · 8 目版(额头 6 目 + 腕部 2 目)

额头 2K RGB ×2 + 720p 灰度 ×4 · 腕部 2K RGB ×2 —— 多路融合旗舰
8 路全局快门 10 TOPS 端侧算力 融合桥接板 帧同步 ≤1µs LeRobot v3.0 输出

⚡ 主控单元

处理器8 核 ARM Cortex-A55 @1.5GHz
AI 算力BPU 10 TOPS (INT8) NPU + GPU 加速
内存 / 存储LPDDR4 / TF 卡 256GB + 板载存储
摄像头接口4×2-lane MIPI CSI(接 融合桥接板)
系统 / OTAUbuntu + 采集中间件 / A/B 双分区回滚

🔭 光学系统

额头 6 目2K RGB ×2 + 720p 灰度 ×4(全局快门)
腕部 2 目2K RGB ×2(MIPI/USB 接入)
融合桥接板多路输入 → 硬件融合 → 统一输出至主控;含融合逻辑源码
视频编码H.265 8 路并发硬件编码

🧭 传感器与同步

IMU / 磁力计6 轴 IMU(400Hz 硬件 FSYNC)/ 三轴磁力计
麦克风4 麦阵列(前额 2 + 后脑 2),48kHz
帧同步硬件同步总线 ≤1µs(目标 ±50ns)+ IMU 硬件时间戳编码

🔋 供电 · 连接 · 形态

电池2S LiPo 7.4V / 4000mAh,后脑冷插拔
充电 / 无线USB-C PD 边充边用 / WiFi 6 + BT 5.x
互联线束FPC(融合桥接↔模组)+ MIPI 同轴(融合桥接↔主控)
形态前额模块 + 后脑模块 + 可调头带

✅ 数据质量闭环

丢帧率 / 帧率≤ 0.1% / ≥ 30fps 稳定
端侧质检遮挡 / 过曝 / 过暗 / 模糊 / 手部可见性检测
质量报告每段 JSON 报告 + task_manifest 元信息

📐 标定体系

内外参标定额头 6 目 + 腕部 2 目,重投影 ≤ 0.2px
标定版本Semantic Versioning + 工装追溯

📦 ODM 交付

对应方案方案五 · 8 目旗舰全交付版
交付内容原理图 / PCB / BSP / 融合逻辑 / 结构数模 / 私模授权 / 长期技术支持
数据格式LeRobot v3.0 兼容,直达 VLA 训练管线
📸 产品图集 上位机软件界面 + 开发板实物,自动轮播

与我们聊聊您的数据采集方案

ODM 方案 · 技术咨询 · 产品定制,欢迎随时联系

📋 提交定制需求