>

Ego 第一人称数据采集终端

一站式 ODM 定制研发 · 从需求到量产的全流程交付
软件 + 硬件 + 算法 整机定制方案

🎯 头戴式 · 头盔式 · 穿戴式 📷 四目视觉+IMU+磁力计 · 硬同步 ⚡ RK3576 / RK3588 🔧 ODM 源文件交付(另有costdown的全志V881方案提供)
获取技术方案 → 📊 数据集市 查看技术规格 MK3产品详情
12
周快速EVT
4
路MIPI CSI
480
Hz IMU采样
<50
μs 帧同步
200°
超广角鱼眼

核心产品特性

  • 多平台选择 — RK3576 / RK3588,根据算力需求灵活配置
  • 多传感器硬同步 — M0协处理器驱动,4路摄像头+IMU帧级对齐 触发相位差<50μs
  • H.265 硬编码 — 4路并发实时编码,本地TF存储 + 云端上传
  • 全局快门 — 多款CMOS可选,全局快门方案,无果冻效应,动态场景清晰
  • 6轴IMU — 高性能工业级IMU,M0外触发同步,精准运动轨迹
  • WiFi 6 / BT 5.2 — 高速无线数据传输,低延迟远程控制
  • Linux深度定制 — V4L2驱动,A/B双分区OTA,BSP全套源码交付
  • 消费级穿戴标准 — 重量控制、散热、佩戴舒适性经过量产验证
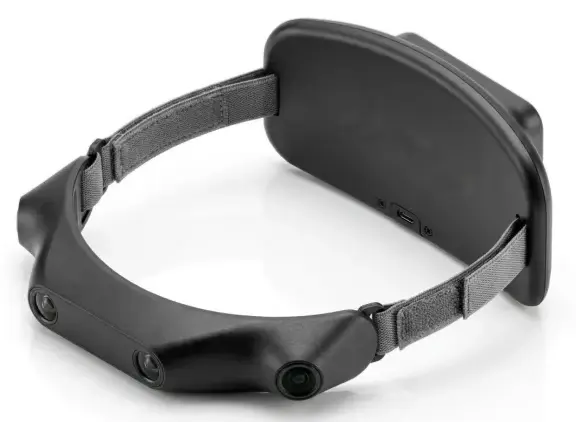
EGO头戴式数据采集终端ODM定制方案 - 4路摄像头硬同步
ODM 定制方案白板图
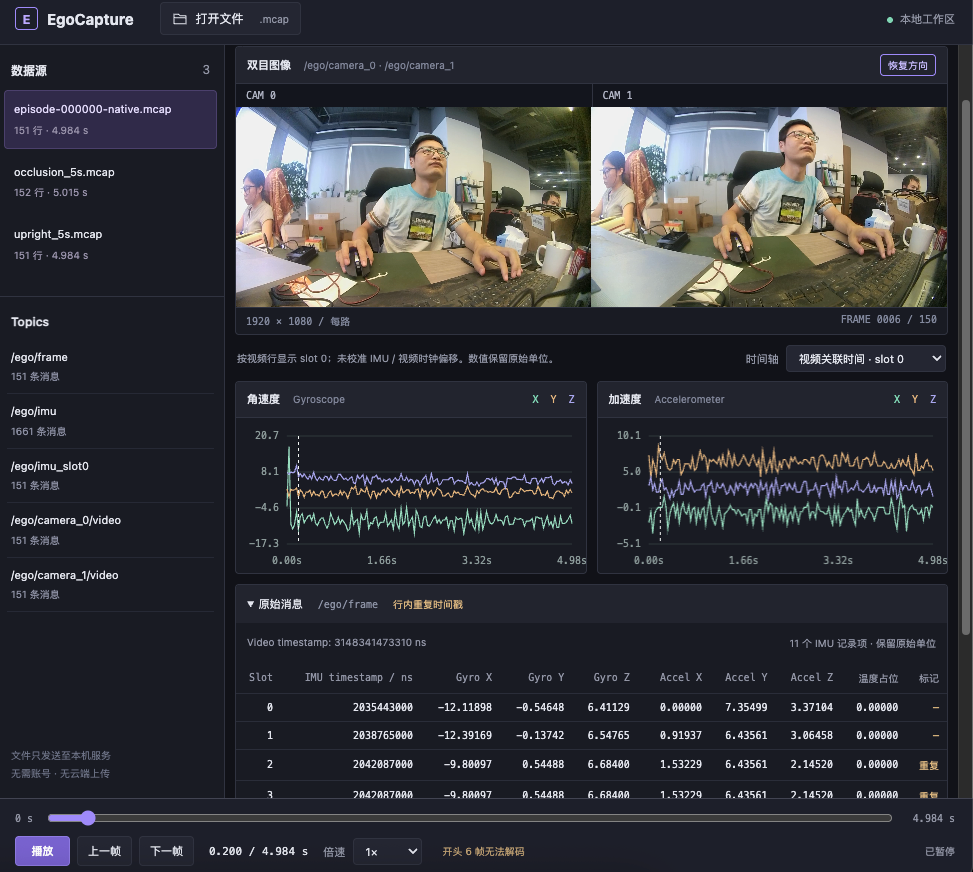
EgoCapture 上位机软件界面 · 双目视频与 IMU 时间轴同步预览
EgoCapture 上位机 · 双目视频 + IMU 时间轴同步

Ego数据采集终端ODM方案展示(图片仅供参考)

应用场景与案例

一终端多场景,覆盖具身智能数据采集全链路

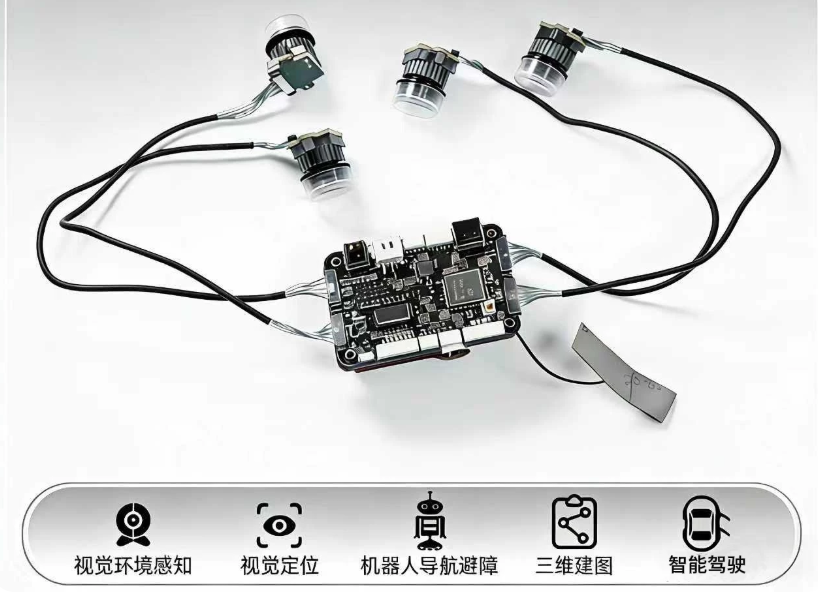
四目开发板实物图

EGO-DAQ 四目视觉+IMU+磁力计开发板 · 硬同步数据采集终端

🤖

机器人VLA训练

第一视角数据采集,为行为克隆提供高质量训练数据

🚗

自动驾驶

人驾行为采集,多模态数据用于驾驶策略学习

🎭

动作捕捉

全身动捕数据,支持影视/游戏/体育分析

🥽

AR/VR研究

空间计算与SLAM数据采集

四目Ego数据采集终端

RK3576主控,4路MIPI CSI摄像头,IMU硬同步,12周EVT交付

头部智驾公司 · 机器人VLA训练

双目鱼眼振动检测

RISC-V+NPU,双路鱼眼+IMU同步,端侧NPU推理振动频谱

工业检测 · 视觉测振终端

ODM 定制流程

从需求沟通到批量交付,全流程透明可控

1

需求沟通

采集场景、传感器需求、性能指标

2

方案设计

硬件选型、系统框图、BOM成本评估

3

方案评审

技术路线、成本结构、时间节点确认

4

样机开发

EVT/DVT/PVT三阶段迭代

5

小批量交付

源码交付、知识产权保障

6

售后支持

固件更新、二次开发协助

后端标注流水线

全自动数据标注框架

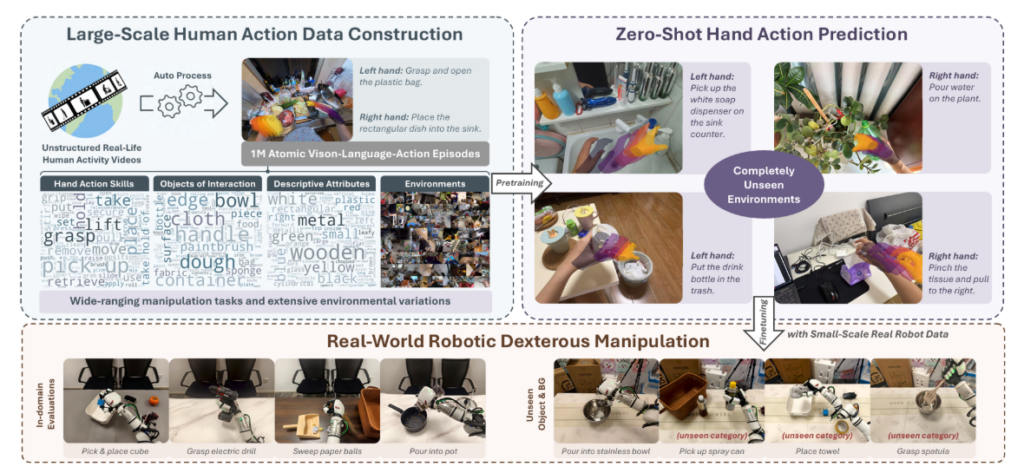
标注流水线架构

▶ 流水线演示视频 — 哔哩哔哩

3D轨迹重建

SLAM+手部重建,单目视频→3D轨迹

原子动作分割

速度极小值切分→独立任务片段

语言指令生成

GPT-4.1自动生成精准动作描述

1.93
GPU-hr/hr
100万+
动作片段
70%+
微调成功率
开源
论文/代码

数据后处理 — 全自动标注管线

将 EGO-DAQ 采集的 4 路硬同步数据自动转化为结构化 VLA 训练格式

🔄 端到端数据流水线

EGO-DAQ (4×H.264@30fps + IMU 10-DoF@200Hz) │ ⬇ 时间戳目录结构 棘岚自研标注管线 ├─ ① 鱼眼校正 + ORB-SLAM3 → 6-DoF 全局相机轨迹 ├─ ② WiLoR + HaWoR → 3D 人手重建(51D/手 + 10D MANOβ) ├─ ③ 3D轨迹速度极小值切分 → 原子级动作片段 └─ ④ VLM + 3D轨迹叠加投影 → 精准语言指令 │ ⬇ LeRobot v2.1 → VLA 模型训练 (PaliGemma-2 → Causal Action Transformer → Diffusion Head)

🏆 管线核心指标

指标数值来源
训练数据规模100万+ 片段 / 2600万+ 帧论文
模型参数量30亿 (3B)论文
微调成功率提升30-40% → 70-80%Table 1
未见物体泛化≈70% 成功率Table 1
内部实测吞吐量1.93 GPU-hr/hr内部实测

🧠 模型架构

PaliGemma-2 (224×224 RGB) ↓ Gemma2 (语言解码器) ↓ Causal Action Transformer ↓ Diffusion Head → 16步动作轨迹
两项关键优化:
① 相机参数注入(焦距/FOV消除拍摄设备偏差)
② 因果注意力机制(解决片段末尾零动作干扰)

🤝 EGO-DAQ 协同说明

开启您的 Ego 采集终端定制

从需求沟通到量产交付,我们提供全程技术支持和知识产权保障

📝 登记ODM定制需求 → 联系我们